Труд (технология). Тема занятия: Практическое занятие. Конструирование. Программирование поворотов робота
Автор: Литвинов Владимир Николаевич
Организация: МБОУ Лицей № 136
Населенный пункт: г.Новосибирск
Класс / Группа (возраст) 6 класс Продолжительность занятия 40 минут
Раздел программы ___ Труд (технология) _____________________________
Тема занятия: 52. Практическое занятие. Конструирование. Программирование поворотов робота
Цели занятия:
- воспитание ответственности за выполнение задания, развитие к сотрудничеству и взаимопомощи, уважение к чужому мнению;
- формирование навыков взаимодействия в коллективе сверстников.
- развития интереса к современному состоянию российской науки и технологии, к робототехнике и программированию;
- развитие алгоритмического мышления, умение анализировать и исправлять свои ошибки, опыт поиска ошибок в коде;
- опыт проектирования программы, подбор и комбинирование имеющихся умений для решения учебных задач;
- познакомить с алгоритмами поворотов робота (на месте, в движении),
- научить составлять программы для поворотов в среде программирования.
Планируемые результаты освоения содержания образования:
У учащихся будут сформированы:
- интерес к техническому творчеству, ответственность за результат;
- абстрактное мышление в приложении к программированию;
- навыки корректировки планов выполнения работы;
- умение работать в паре и в коллективе;
- опыт распределения задач между членами команды;
- умение формулировать, аргументировать и отстаивать своё мнение;
- умение совместно принимать решения внутри команды.
Учащиеся научатся:
- планировать (составлять план своей деятельности);
- целеполагать (ставить и удерживать цели);
- рефлексировать (видеть проблему; анализировать сделанное – почему получилось, почему не получилось, видеть трудности, ошибки);
- оценивать правильность выполнения учебной задачи, собственные возможности её решения
- проявлять инициативу при поиске способа (способов) решения задачи;
- вступать в коммуникацию (взаимодействовать при решении задачи, отстаивать свою позицию, принимать или аргументировано отклонять точки зрения других).
- конструировать простую модель робота по инструкции;
- определять необходимый угла поворота с помощью пропорции;
- определять параметры блока «Рулевое управление», необходимых для поворота приводной платформы на 90°, 180°, 270°, 360°.
- уметь проводить самооценку на основе критерия успешности учебной деятельности.
Тип занятия по ФГОС урок рефлексии
Форма проведения занятия практикум
Ведущие методы:
- проблемное изложение, анализ и решение проблемных ситуаций
- инструктаж, демонстрация, самостоятельная и практическая работа, групповая работа (в парах)
- устный самоконтроль, самооценка и взаимооценка в группах.
Используемые ИКТ, педагогические технологии: демонстрация видео, обсуждение, дискуссия, частично-поисковый.
Формы организации деятельности обучающихся: словесный, объяснительно-иллюстративный, обсуждение, мозговая штурм, практическая работа в группах (парах)
Учебно-методическое сопровождение:
- Копосов Д. Г. Технология (Робототехника 6 класс учебное пособие, М, БИНОМ, Лаборатория знаний 2017
Раздаточный материал к уроку:
- Приложение 1-1. Бортовой журнал оператора Миссия МАРС
- Приложение 1-4. Инструкции для инженерных команд
- Приложение 2. Вводный инструктаж по ТБ (для практической части)
- Приложение 4. Программные блоки EV3
- Приложение 5. Примеры заданий с решением (кодом)
- Приложение 6. Карточки с заданиями возрастающей сложности
- Приложение 7. Кроссворд: состав набора Lego Mindstorms EV3
- Приложение 9. Карточки аварийных ситуаций
- Приложение 10. Журнал связи с ЦУП
- Приложение 11. Вопросы для закрепления материала
- Приложение 12. Домашнее задание (вариативное)
- Приложение 13. План презентации модели
- Приложение 13. Оценочный лист моделей
- Приложение 14 Чек-лист успеха
- Приложение 15. Список открытых вопросов
- Приложение 16. Итоги миссии для экспертов
Цифровые образовательные ресурсы и ресурсы сети Интернет(ссылки)
- https://resh.edu.ru/
- https://iu.ru/video-lessons
- https://interneturok.ru/lesson
- https://www.niisi.ru/kumir/index.htm
- https://videouroki.net/razrabotki
Материально-техническое обеспечение (оборудование и материалы)
- стол для полей, поля для соревнований роботов
- компьютеры для каждого обучающегося и преподавателя с установленной средой программирования (LEGO Mindstorms EV3);
- интерактивная доска/экран для демонстрации презентаций и видео
- конструктор Lego «Mindstorms EV3: Базовый набор»;
- инструкции по сборке базовой платформы;
- демонстрационная модель робота;
Методика работы учителя с обучающимися на этапах учебного занятия
|
Деятельность учителя (используемые методы / приемы мотивации, активизации обучения, контроля и оценки) |
Деятельность обучающихся (виды, формы, способы, приемы деятельности) |
Дидактическое сопровождение (средства обучения, организации УПД, задания) |
|
Мотивационно-целевой этап (мотивация, актуализация, целеполагание) |
||
|
I. Организационный момент (3 мин) Приветствие, проверка готовности к уроку. Организует работу детей. Создает позитивную атмосферу: «Ребята, представьте мир, где роботы помогают людям повсюду: на заводах, в больницах, даже дома. Как вы думаете, что самое важное должен уметь любой робот, чтобы быть полезным? Давайте посмотрим видео и попробуем найти ответ!» Мотивация: Цель: показать практическую значимость темы, расширить кругозор Роботы вокруг нас Делит детей на группы (3–4 команды по 3–4 человека) За 1 минуту каждая группа записывает как можно больше примеров роботов/устройств, которым нужно поворачивать (дрон, роботгазонокосилка, роботпылесос, манипуляторы, склады, больницы, космические станции и т. д.). Группы обмениваются списками, дополняют друг друга. Учитель добавляет необычные примеры (Автономная уборка (роботы-пылесосы, роботхирург, космос (марсоходы), логистика, сельское хозяйство)
II. Целеполагание и актуализация знаний (5мин) Совместное формулирование темы и цели урока через наводящие вопросы: Практикоориентированные вопросы и предполагаемые ответы: 1. Что общего во всех показанных роботах? Ожидаемый ответ: Они все поворачивают — объезжают препятствия, меняют направление. 2. Как вы думаете, почему поворот — это так важно для робота? Ожидаемый ответ: Без поворотов робот не сможет добраться до цели, объехать преграду. 3. Посмотрите на колёса робота. Что происходит с ними при повороте? Ожидаемый ответ: Одно колесо крутится вперёд, другое — назад или стоит. 4. А если оба колеса вращаются вперёд, но с разной скоростью? Ожидаемый ответ: «Робот поедет по дуге». 5. Какие параметры в программе могут влиять на то, как повернёт робот? Ожидаемый ответ: Скорость моторов, время работы, угол поворота. Вопрос: От чего, кроме программы, зависит поворот? Ожидаемый ответ: От веса робота, заряда батарей (мощность моторов), трения колес о поверхность и ширины колесной базы. 6. Где в реальной жизни точность поворота критически важна?» Ожидаемые ответы: «На складе (роботпогрузчик), в космосе (марсоход), в хирургии (роботассистент)». 7. Почему для беспилотного автомобиля ошибка в 2–3 градуса критична? Ожидаемый ответ: На большой дистанции малая ошибка превращается в метры. Робот может выехать на встречную полосу или врезаться в бордюр. Точность — это безопасность. 8. Финальный вопрос: Итак, главный вопрос сегодняшнего урока: Как заставить робота поворачивать? Какие идеи у вас есть? Запишем их на доске!» Как вы думаете какая будет сегодня тема урока? Тема: Конструирование. Программирование поворотов робота Целеполагание: ученики формулируют цель урока Цель: Научиться программировать повороты робота») Задачи
|
подготовка мышления учащихся и осознание ими потребности к выявлению причин затруднений в собственной деятельности
Интересные факты: Марсоход поворачивает колёса с точностью до градуса, чтобы не застрять в песке». На автомобильных заводах роботы сваривают детали кузова — если поворот будет неточным, машина получится кривой!»
Работа с доской: педагог записывает гипотезы учеников в виде тезисов: Разные скорости колёс; Вращение в противоположные стороны; Запрограммировать угол 90∘, 180∘; Использовать датчики для корректировки
|
демонстрация видео с роботами, выполняющими сложные манёвры, перечень вопросов для обсуждения
|
|
Содержательно-деятельностный этап (открытие новых знаний, первичное закрепление, самостоятельная работа) |
||
|
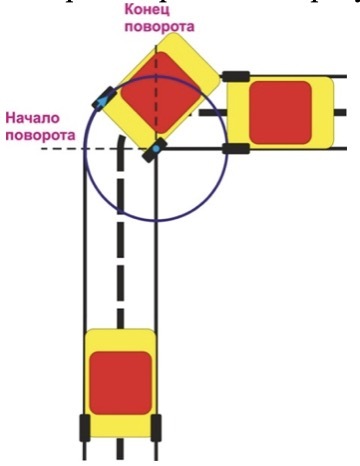
III. Изучение нового материала (7 мин) Повороты робота необходимы для адаптации к изменяющейся среде и выполнения сложных задач. Принцип поворота робота. Объяснение, что поворот осуществляется за счёт разницы в скорости вращения колёс. Для поворота на месте один мотор работает в прямом направлении, а другой — в обратном. Вариант поворота №1.
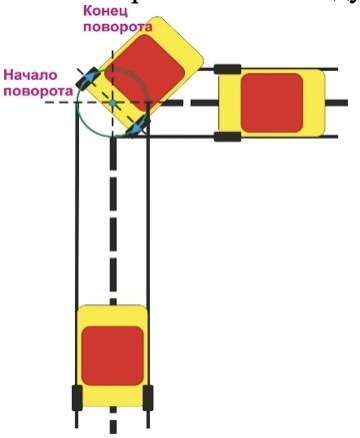
Вариант поворота №2 Во втором варианте для поворота мы будем вращать колеса в разные стороны. В этом случае значительно уменьшается радиус поворота. Робот разворачивается практически вокруг своей оси.
Работа с ЭОР: просмотр обучающего видео по программированию поворотов. Примеры кода в среде программирования (показ на экране): Блок «Рулевое управление». Демонстрация блока в среде программирования, объяснение параметров: «Мощность» (от -100 до 100): управляет скоростью движения. «Руление» (от -100 до 100): определяет направление поворота (0 — прямо, положительные значения — вправо, отрицательные — влево). Блок «Независимое управление моторами». Используется для точного контроля каждого мотора отдельно, что полезно при поворотах. блок «Таймер» → установка времени работы; блок «Градусы» → установка количества оборотов для точного поворота. Формулы для расчёта: для поворота на 90∘: время работы моторов ≈ 0,5–1 секунды (зависит от модели робота); для поворота на 180∘: время удваивается. Цикл. Объяснение, как с помощью цикла можно повторить набор действий Обсуждение: Какие параметры в программе могут влиять на то, как повернёт робот? Ожидаемый ответ: Скорость моторов, время работы, угол поворота как проверить правильность программы? Ожидаемый ответ: тестирование на разметке
IV. Практическая работа (20 мин) Для того чтобы достичь нашу цель, мы будем работать с компьютером, поэтому давайте повторим правила техники безопасности при работе с компьютером. Безопасность: напомните правила работы с техникой: «Не трогайте провода, следите, чтобы робот не упал со стола». Делит детей на команды (3–4 команды по 3–4 человека) Задание для инженерных команд «Внимание, команды! На планете Марс произошла авария на научной станции. Связь с экипажем потеряна, системы станции выходят из строя. Ваша задача — восстановить контроль над станцией и спасти её. Ваша задача — запрограммировать робота так, чтобы он прошёл маршрут, обойдя все препятствия. Каждая команда получает Бортовой журнал — ваш главный помощник в миссии. Удачи, космонавты! Распределить роли в команде: лидер, инженер(конструктор), программист, аналитик Конструирование: работа в парах: сборка базовой модели робота по инструкции или самостоятельно, проверка конструкции экспертами. Программирование: Команда 1. Навигаторы Инструкция: Ваш робот-исследователь “Орион-6” приземлился на планете Марс. При посадке он застрял в каменистой расщелине. Чтобы выбраться, ему нужно повернуть направо на 90° и проехать вперёд». Техническое задание: Напишите программу: движение вперёд 1 секунда поворот направо 90° движение вперёд 1 секунда. Цель: научиться программировать поворот на заданный угол Протестируйте на тестовой площадке с разметкой «расщелины». Проверка: Робот должен развернуться строго на 90°. После разворота проехать по прямой линии без отклонений. Команда 2. Разворот на 180° Инструкция: «Ваш робот-исследователь “Орион-6 подошёл к краю обрыва. Нужно развернуться и пойти в обратном направлении». Код/алгоритм: вперёд 1 с разворот 180° вперёд 1 с Цель: применить знания на практике в нестандартной ситуации Подсказка: можно использовать два поворота на 90° или один на 180°. Проверка: робот должен вернуться почти в исходную точку. Команда 3. Маршрут с препятствиями Задача: запрограммировать движение по маршруту с двумя поворотами. Инструкция: «Робот должен обойти зону радиации (обозначена черным) и добраться до образца минерала (желтая точка). Маршрут: вперёд → налево → вперёд → направо → вперёд». Технические требования: Длина прямых участков: 1–2 секунды движения. Углы поворотов: 90°. Препятствие: квадрат 30×30 см. Цель: применить знания на практике в нестандартной ситуации Код: вперёд 1 с поворот налево 90° вперёд 1 с поворот направо 90° вперёд 1 с Проверка: Робот объезжает «радиацию» на расстоянии не менее 10 см. Останавливается в пределах «образца» (зелёный круг диаметром 15 см). Команда 4. Замкнутый маршрут Задача: запрограммировать движение робота по квадрату (4 поворота на 90°). Инструкция: «Активируйте протокол картографирования! Робот должен обследовать участок поверхности планеты по периметру и вернуться в исходную точку». Требования: Каждая сторона квадрата: 2 секунды движения. Все повороты: направо на 90°. Используйте цикл для повторения команд. Цель: применить знания на практике в нестандартной ситуации Код (с циклом): повторить 4 раза: вперёд 2 с поворот направо 90° конец цикла Проверка: Робот проезжает квадрат и останавливается в пределах 10 см от стартовой точки. Углы должны быть максимально прямыми. Методы: работа в малых группах (2 человека), построение плана деятельности и планирование результата. Продумывание хода деятельности, выбор способов и средств; мозговой штурм при решении нестандартных задач; моделирование, проектирование; использование программных блоков для создания программы, эксперимент. V. Физкультминутка Короткая разминка с имитацией движений робота (повороты на месте, шаги вперёд/назад). |
смотрят демонстрацию по программированию поворота робота Визуальная поддержка: на экране появляется слайд с целью и задачами Чтобы робот вращался на месте как трактор используется реверсивный поворот, когда один мотор двигается в одну сторону, а другой в противоположную. Чтобы мотор начал вращаться назад, необходимо выставить мощность -100. Чтобы обеспечить движение робота назад, устанавливаем отрицательную мощность обоих моторов
собирают базовую платформу EV3 в соответствии с указаниями буклета (с руководством по сборке); проверяют подвижность модели; проверяют, что провода не касаются подвижных частей робота и что все шины установлены правильно
Каждая команда получает робота, компьютер и Бортовой журнал (задание для команды) Программируют поворот на 90 градусов с помощью блока «Рулевое управление» или «Независимое управление моторами». Тестируют программу на разметке, корректируют параметры (градусы, мощность), если робот не выполняет поворот точно. При ошибке — корректируют код и повторяют тест. экспериментируют с моделью тестируют программу на практике, выявляют и исправляю ошибки При ошибке — корректируют код и повторяют тест. экспериментируют с моделью тестируют программу на практике, выявляют и исправляю ошибки
Короткая разминка |
Демонстрация программирования поворота робота на интерактивной доске
Приложение 2. Вводный инструктаж по ТБ (для практической части) инструкции по сборке базовой платформы
Приложение 4. Задачи для инженерных команд Приложение 7. Программные блоки Приложение 8. Примеры заданий эталон (образец) для самопроверки критерии оценки коррекция учащимися своих ошибок в самостоятельной работе компьютеры с установленной средой программирования Приложение 7. Программные блоки Приложение 8. Примеры заданий эталон (образец) для самопроверки
Приложение 4. Задачи для команд Приложение 7. Программные блоки Приложение 8. Примеры заданий эталон (образец) для самопроверки критерии оценки коррекция учащимися своих ошибок в самостоятельной работе компьютеры с установленной средой программирования Приложение 4. Задачи для команд Приложение 7. Программные блоки Приложение 8. Примеры заданий эталон (образец) для самопроверки критерии оценки коррекция учащимися своих ошибок компьютеры с установленной средой программирования (LEGO Mindstorms EV3 |
|
Рефлективность-оценочный этап (оценка результатов деятельности, рефлексия содержания, способов деятельности, эмоционального состояния) |
||
|
VI. Демонстрация и обсуждение (10 минут) Презентация результатов: Демонстрация результатов: каждая группа показывает работу своего робота. Обсуждение: Вопрос: Как высокая скорость влияет на точность? Почему робота «заносит»? Ожидаемый ответ: У робота есть инерция. Если он едет быстро, он не может мгновенно остановиться и «проскакивает» нужную точку. Вопрос: Какое математическое действие поможет рассчитать время? Ожидаемый ответ: Составление пропорции. Если за 1 секунду робот поворачивает на 45 градусов, то для 90 градусов нужно 2 секунды. Вопрос: Как работа в паре помогла найти ошибку? Ожидаемый ответ: Один следил за движением робота («глаза»), а второй проверял код («мозг»). Мы обсуждали идеи и видели ошибки друг друга быстрее Вопрос: Где в реальной жизни применяются роботы с программируемыми поворотами? Ожидаемый ответ: космос, логистика, сельское хозяйство … Оценка работы групп (активность, точность выполнения, командная работа).
VII. Домашнее задание (вариативное) Базовый уровень: составить алгоритма для движения робота по треугольнику. Повышенный уровень: составить программу для движения по произвольной траектории (змейке, спирали) и описать её в тетради. Творческий уровень: придумать задачу для робота (например, объехать препятствие) и предложить способ её решения с помощью поворотов.
VIII. Подведение итогов (3 мин) Анализ достижения цели урока: «Чему мы научились сегодня?» Обобщение: связь изученного с реальной жизнью (роботы-пылесосы, промышленные манипуляторы, беспилотные автомобили, медицина). Представьте робота-хирурга: какова там цена ошибки в один градус при повороте манипулятора? Комплексное оценивание: оценка за практическую работу, активность на уроке, качество программы. Рефлексия: Какое открытие вы сделали сегодня для себя: программировать робота проще или сложнее, чем вы думали изначально. Что нового узнали, какие навыки развили. Ребята, выскажите, пожалуйста, своё мнение о нашем занятии, дополнив понравившуюся вам фразу своими мыслями: Что было самым сложным в программировании поворотов? … Где в реальной жизни роботы используют такие алгоритмы? … Как можно улучшить программу, чтобы робот двигался точнее? … Ученики заполняют короткую анкету
Мой робот повернул точно? Я понял зависимость времени от угла? Я помог напарнику? Высказывают своё мнение о занятии, дополнив понравившуюся вам фразу своими мыслями. Наводят порядок на своем рабочем месте. |
Группы демонстрируют свои программы классу. Обсуждают, какие сложности возникли и как они были решены. Сравнивают разные подходы к решению задачи (например, использование разных блоков для поворота).
Записывают вариативное домашние задание задают вопросы по домашнему заданию
Подсчитайте свои баллы и выставьте оценки.
Подводят итоги совместной и индивидуальной деятельности и оценивают личный вклад в совместную деятельность Ученики сами оценивают результат по «Чек-листу успеха»: рабочем месте Рефлексивная мишень на доске. Задание: выйти к доске и используя смайлики показать свою эмоцию по уроку. |
Формулы для расчёта: для поворота на 90∘: время работы моторов ≈0,5–1 секунды (зависит от модели робота); для поворота на 180∘: время удваивается
Приложение 14. Домашнее задание (вариативное)
Приложение 11. Вопросы для закрепления материала Приложение 13. Оценочный лист моделей; Приложение 14. Бланк наблюдения за обучающимися Приложение 15. Список открытых вопросов Приложение 16. Лист оценки финального проекта обучающихся критерии оценки: активность, помощь товарищу, аккуратность и правильность программы |
Методические рекомендации по реализации проекта учебного занятия:
Приложение 2. Вводный инструктаж по ТБ (для практической части)
Ребята, наше учебное пространство — это современная лаборатория. Прежде чем приступить к программированию поворотов, вспомним три правила безопасности:
Порядок на столе — порядок в коде. Все детали конструктора, которые вы не используете в данный момент, должны находиться в лотках. Не допускайте падения мелких деталей на пол, чтобы никто не споткнулся и не повредил оборудование.
Бережное подключение. При соединении робота с компьютером и установке аккумуляторов не прилагайте чрезмерных усилий. Если кабель не вставляется — позовите меня, не ломайте разъемы. Убедитесь, что провода не свисают со стола и не мешают движению робота.
Безопасный полигон. Для тестирования поворотов мы используем общую зону на полу. Перемещаемся к ней спокойно, не бегаем. Если на траектории уже находится чужой робот — подождите своей очереди. Уважение к труду товарища — залог общего успеха.
Помните: вы несете ответственность за сохранность своих роботов и комфорт соседей по парте. Если заметили неисправность или запах гари — немедленно отключите питание и поднимите руку».
Напоминает о правилах командной работы: слушать друг друга; распределять роли (программист, тестировщик, аналитик); помогать соседям, если у них возникли трудности
Дифференциация и адаптация:
для слабых учеников:
готовые блоки кода, пошаговые инструкции, помощь педагога;
акцент на игровой элемент (соревнование, награды), упрощённые задания.
Приложение 7. Программные блоки.
Приложение 8. Примеры заданий
Для сильных учеников: дополнительные задания:
дополнительные «секретные миссии» (например, запрограммировать поворот на нестандартный угол 37∘).
Дополнительные задания (по выбору)
Приложение 9. Карточки Аварийных ситуаций
Миссия невыполнима?
Суть: задача с ограничением, требующая нестандартного подхода.
учитель ставит задачу: «Роботу нужно повернуть на 180°, но у него сломался один мотор. Как это сделать?»
Ученики предлагают решения («Вращать работающий мотор в обратную сторону и т. д.), обсуждают плюсы и минусы
Учитель подводит к идее дифференциального привода (разная скорость моторов для поворота).
Экстренная посадка: робот должен остановиться перед препятствием (красный квадрат).
Сбор данных: при достижении точки робот издаёт звуковой сигнал.
Цель: развить креативность, показать реальные инженерные решения
Практическая работа. Эксперимент.
Деятельность: Ученики настраивают базовую модель. Программируют поворот на 90 градусов «на глаз».
Самостоятельность: Роботы не попадают в разметку. Учитель не дает верный ответ, а предлагает алгоритм исправления ошибок: «Замерь отклонение — измени параметр — проверь снова».
Динамика: Разрешено свободное передвижение по классу к тестовым полигонам на полу
«Найди ошибку»
ученики ищут и исправляют ошибки в готовом алгоритме. На экране —код программы для поворота, в котором есть 1–2 ошибки (например, указан неправильный угол или время работы моторов).
Ученики находят ошибку, объясняют, к чему она приведёт («Робот повернёт не на 90°, а на 45°»), и предлагают исправление.
Цель: развить критическое мышление, внимание к деталям, понимание причинноследственных связей.
Приложение 10. Кроссворд Состав набора Lego Mindstorms EV3
Эмоциональный стимул и правила работы
Учитель показывает «бортовой журнал оператора» (с заданиями для команд).
Объясняет систему поощрений:
за точное выполнение задания — «звёздный балл» (отметка в журнале);
за креативное решение — «бонусастероид» (дополнительный балл);
командапобедитель получает звание «Лучший экипаж Марса» и грамоты (бумажные или цифровые).
Пример дидактических средств для проведения рефлексии, заданий для оценки уровня освоения учебного материала, способов деятельности (1-2)
Квест. Последовательное решение минизадач с подсказками.
Как провести: создать 3–4 карточки с заданиями возрастающей сложности:
Карточка 1: «Запрограммируй поворот направо на 90°» (базовый блок).
Карточка 2: «Сделай так, чтобы робот повернул налево, потом направо» (последовательность).
Карточка 3: «Напиши программу для разворота на 180°» (нестандартный угол).
Ученики проходят Квест по порядку, получая следующую карточку после верного решения.
Цель: дифференцировать нагрузку, дать ощущение прогресса
Приложение 11. Вопросы для закрепления материала
Приложение 13. Карточки с заданиями возрастающей сложности
Этап мотивации
Развитие вопроса «Как вы думаете, как заставить робота поворачивать?»
После демонстрации видео вопрос можно развернуть в серию наводящих вопросов для активизации мышления:
На основе наблюдений:
Что происходит с колёсами робота в момент поворота? Одинаково ли они вращаются?
Как вы думаете, почему робот иногда поворачивается на месте, а иногда — плавно, по дуге?
С опорой на физику:
Если оба колеса вращаются вперёд с одинаковой скоростью — куда поедет робот?
А если одно колесо остановится?
Что будет, если одно колесо поедет вперёд, а другое — назад?
С переходом к программированию:
Какие параметры в программе могут влиять на поворот?
(мощность моторов, время работы, количество оборотов)
Как задать роботу угол поворота, например, 90∘?
Что для этого нужно знать о конструкции робота?»
Практикоориентированные: Представьте, что роботу нужно объехать препятствие.
Какие повороты ему понадобятся?
Где в реальной жизни важно, чтобы робот поворачивал точно? (склады, больницы, космические станции)».
Опубликовано: 13.11.2026
Сертификат о публикации
Диплом участника конкурса
Лицензия Федеральной службы по надзору в сфере образования и науки (Рособрнадзор)
Регистрация в Федеральной службе по надзору в сфере связи, информационных технологий и массовых коммуникаций (Роскомнадзор)
Регистрация Российской книжной палаты, международный стандартный серийный номер ISSN: 2713-282X